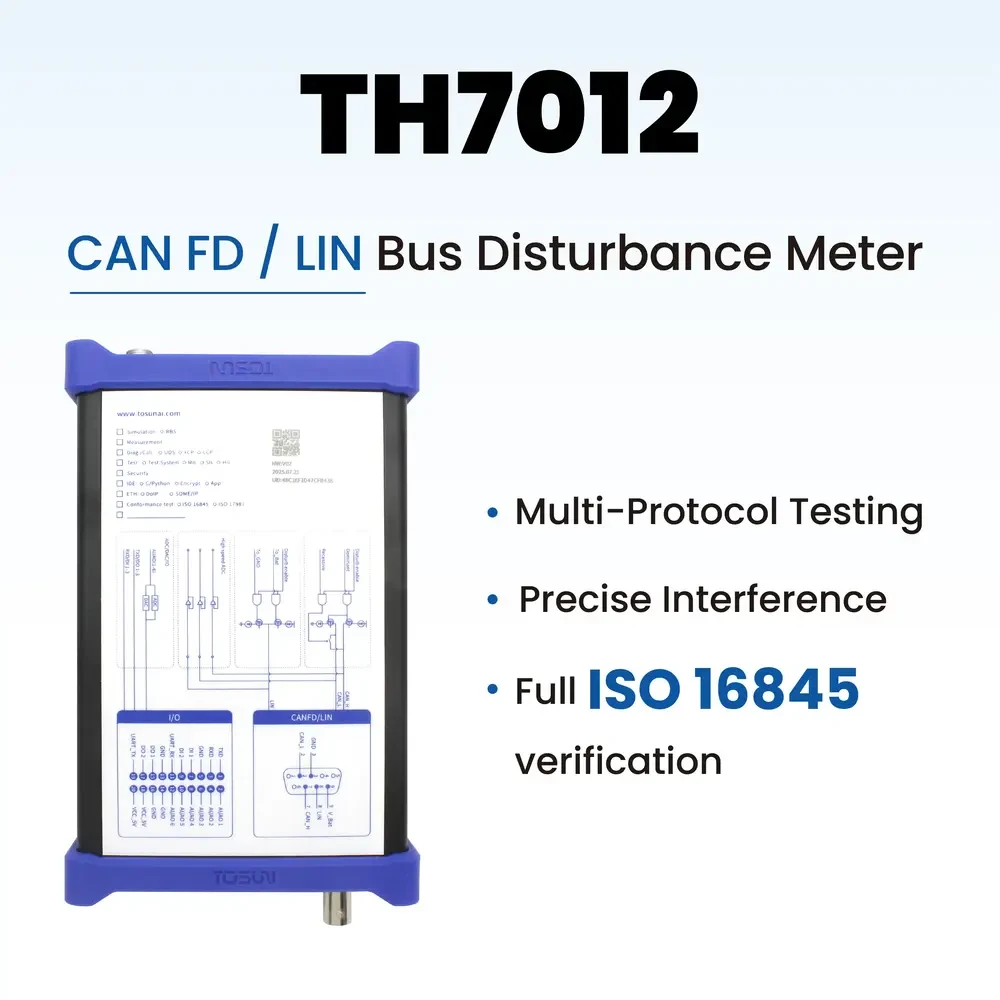
При сертификации автомобильных электронных блоков управления (ЭБУ) по стандартам ISO 11898, ISO 16845 и спецификациям автопроизводителей обязательным этапом является проверка канального и физического уровней на устойчивость к искажениям бит, проверка порога точки выборки (Sample Point) и верификация алгоритма восстановления после ухода в состояние Bus-Off. Стандартные интерфейсы CAN/LIN не позволяют намеренно разрушать отдельные биты внутри чужого кадра на лету. Для решения этой задачи компания TOSUN разработала аппаратные генераторы помех TH7011 / TH7012 с тактовой частотой ПЛИС 200 МГц (разрешение 5 нс), тесно интегрированные со средой TSMaster.
1. Назначение и архитектура генератора помех шины (VH6501-совместимый класс)
Аппаратный модуль генерации помех подключается в разрыв или параллельно тестируемой шине между исследуемым узлом (DUT — Device Under Test) и остальной сетью (или симулятором остальной сети в TSMaster). Встроенная ПЛИС в реальном времени декодирует битовый поток на шине с дискретностью 5 нс (1 такт = 5 нс при частоте 200 МГц) и при совпадении заданного условия триггера принудительно выставляет на линии доминантный уровень, рецессивный уровень или изменяет длительность конкретного бита.
2. Конфигурация аппаратного обеспечения и каналов в TSMaster
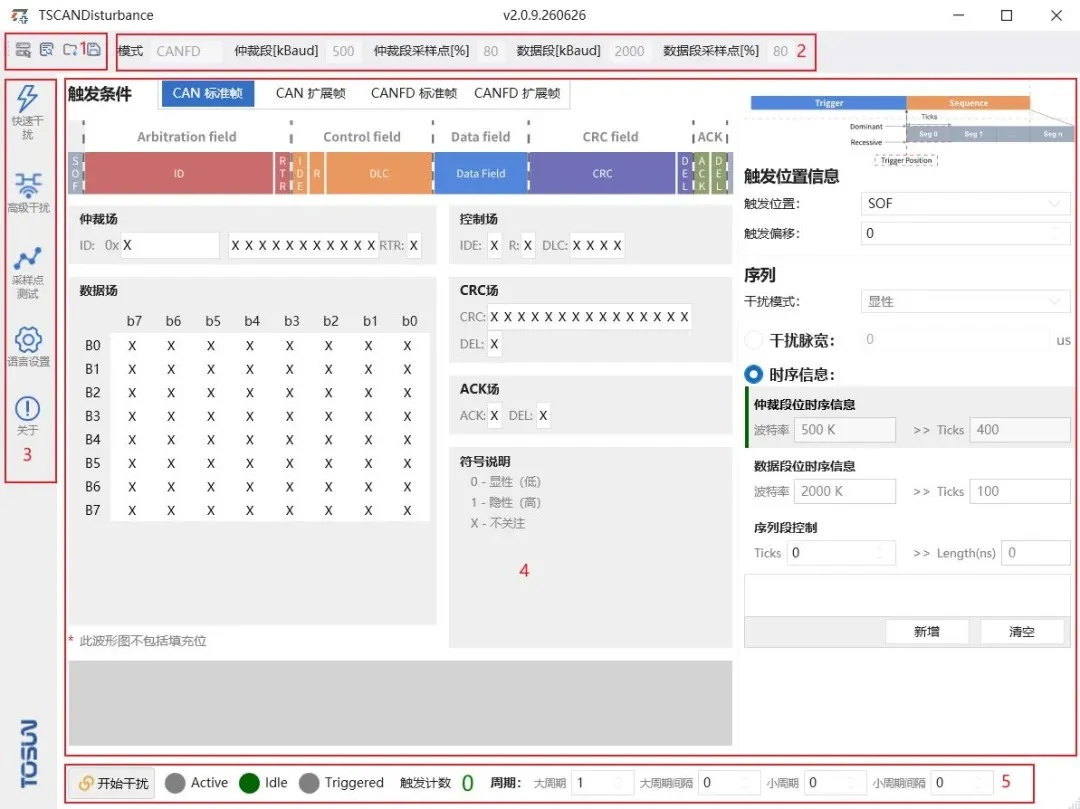
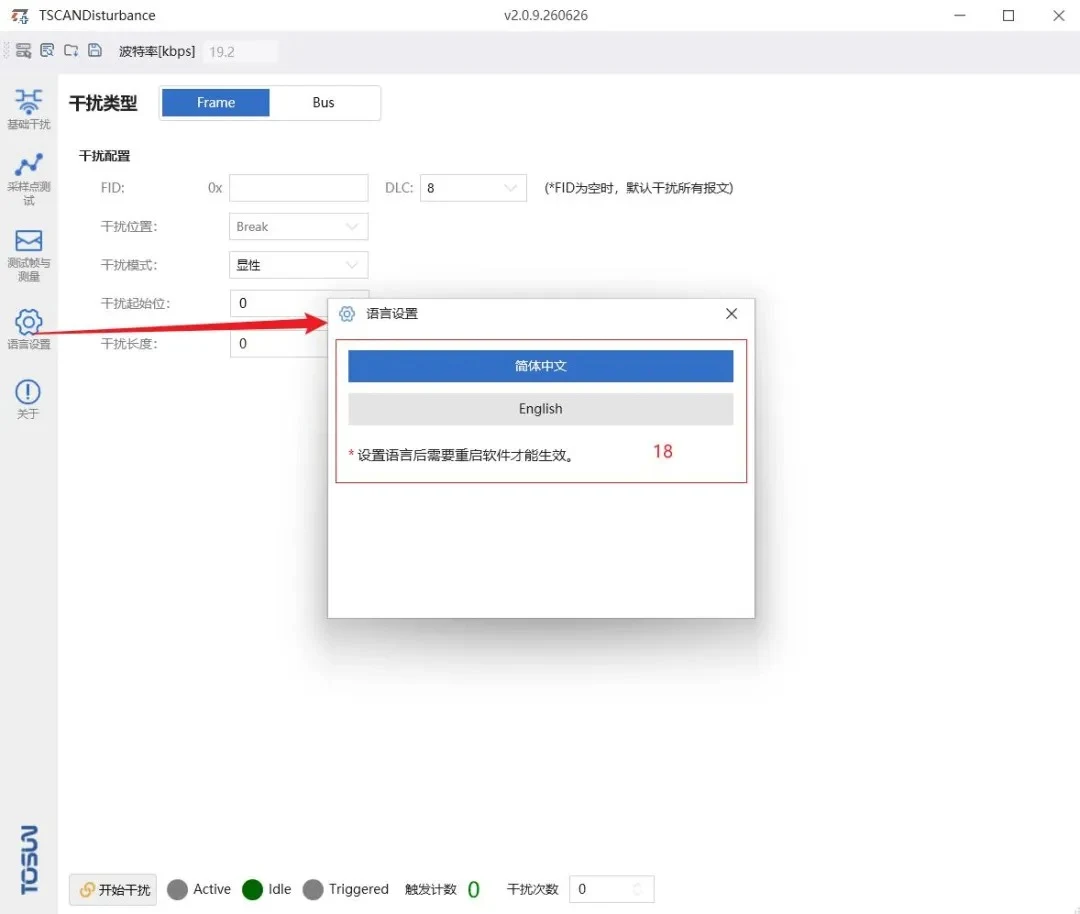
Перед запуском тестов устройство TH7011/TH7012 привязывается к логическому каналу приложения в окне Hardware → Channel Selection. Для CAN/CAN FD задаются номинальная скорость арбитража (например, 500 кбит/с), скорость фазы данных (например, 2000 кбит/с) и параметры квантов времени, после чего открывается специализированный модуль Bus Disturbance (Искажение шины).
3. Принцип побитовой синхронизации и квантования времени
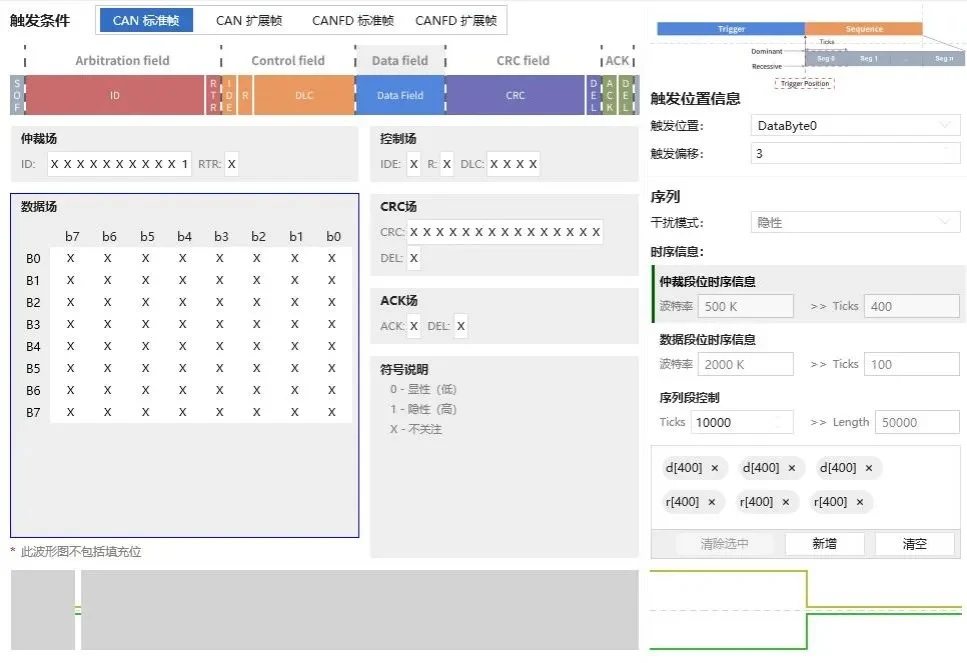
В отличие от обычных контроллеров, оперирующих целыми кадрами, TH7011/TH7012 разбивает каждый бит шины на аппаратные такты длительностью 5 нс:
- При скорости 500 кбит/с длительность одного бита составляет
2000 нс = 400 тактов (ticks)по 5 нс. - При скорости фазы данных CAN FD 2 Мбит/с длительность одного бита составляет
500 нс = 100 тактов (ticks)по 5 нс.
Инженер может задать воздействие как в целых битах, так и с точностью до отдельных 5-наносекундных тактов внутри выбранного бита — именно это позволяет измерять фактическую точку выборки (Sample Point) приёмника ЭБУ с погрешностью не хуже 0,25% на скорости 500 кбит/с.
4. Настройка условий запуска (Trigger Configuration) для CAN и CAN FD
Модуль триггера отслеживает проходящий по шине кадр и позволяет сформировать событие запуска помехи в любой точке кадра:
- Поля синхронизации и заголовка: Start of Frame (SOF), 11-битный Base ID или 29-битный Extended ID, биты RTR, IDE, FDF (EDL), резервные биты, BRS (Bit Rate Switch), ESI и поле длины DLC.
- Поле данных (Data Field): выбор конкретного байта и бита полезной нагрузки (от 0 до 64 байт для CAN FD).
- Завершающие поля кадра: последовательность CRC, CRC Delimiter, слот подтверждения ACK Slot, ACK Delimiter, поле конца кадра EOF (7 рецессивных бит) и межкадровый интервал IFS (Interframe Space).
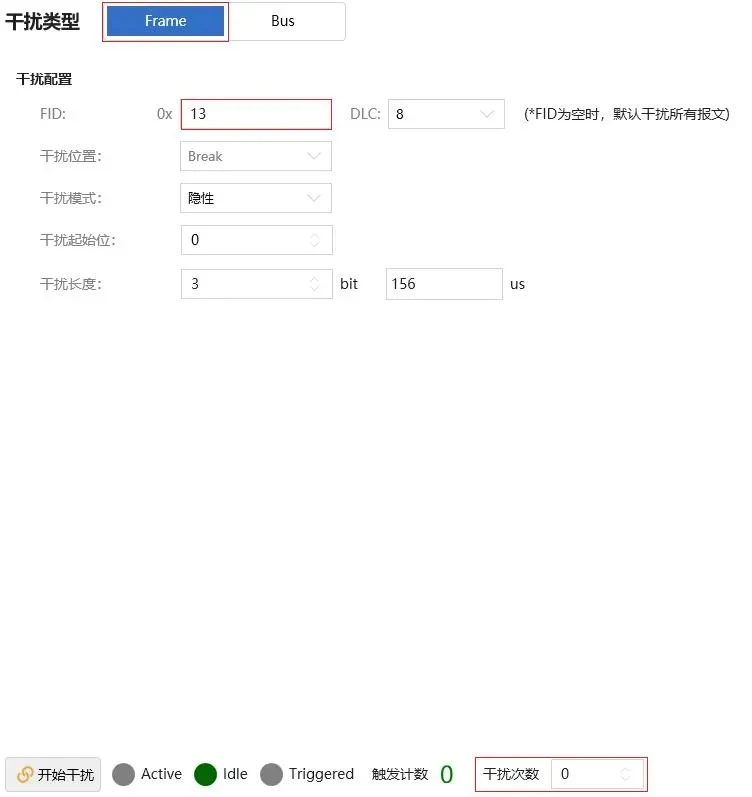
5. Конфигурация последовательности искажений (Disturbance Sequence)
После срабатывания триггера прибор формирует программируемую последовательность уровней:
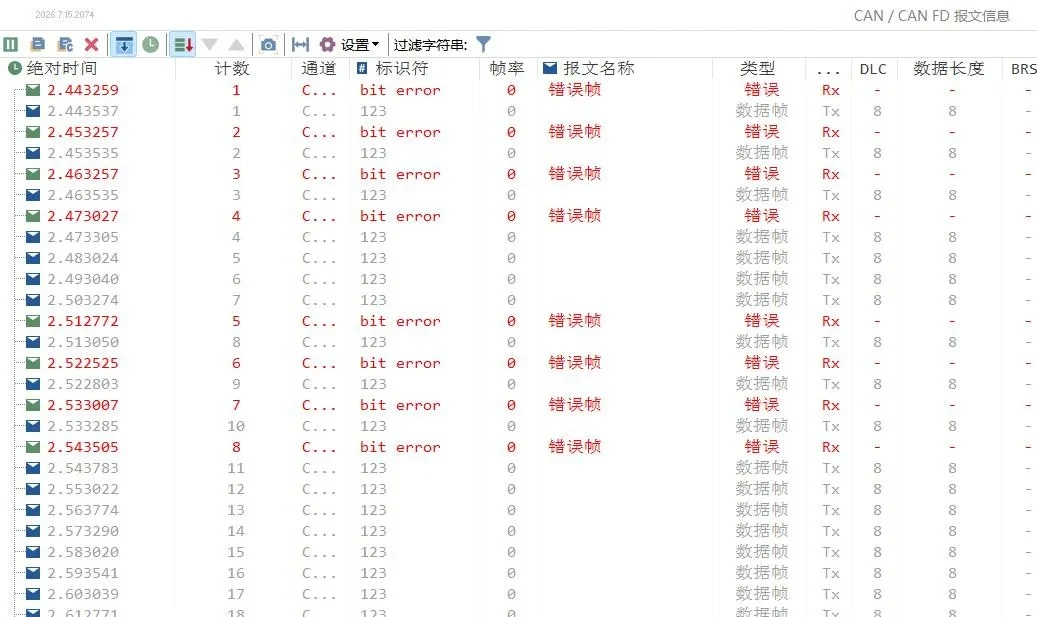
- Dominant (Доминантная помеха, логический «0»): принудительное замыкание дифференциальной линии в доминантное состояние. Применяется для разрушения рецессивных битов, вызова Stuff Error, CRC Error, Form Error (например, в поле EOF) и принудительного перевода передатчика ЭБУ в состояние Bus-Off (путем 32-кратного повторения ошибки, увеличивающей счётчик TEC на +8 за каждый цикл до превышения порога 255).
- Recessive (Рецессивная помеха, логическая «1»): подавление доминантного уровня для имитации потери подтверждения (ACK Error) или разрыва цепи.
- Циклическое воздействие (Cycles & Repetitions): задание числа повторений пачки помех для проверки переходов Error Active → Error Passive → Bus-Off и измерения времени восстановления Bus-Off Recovery Time (быстрое и медленное восстановление).
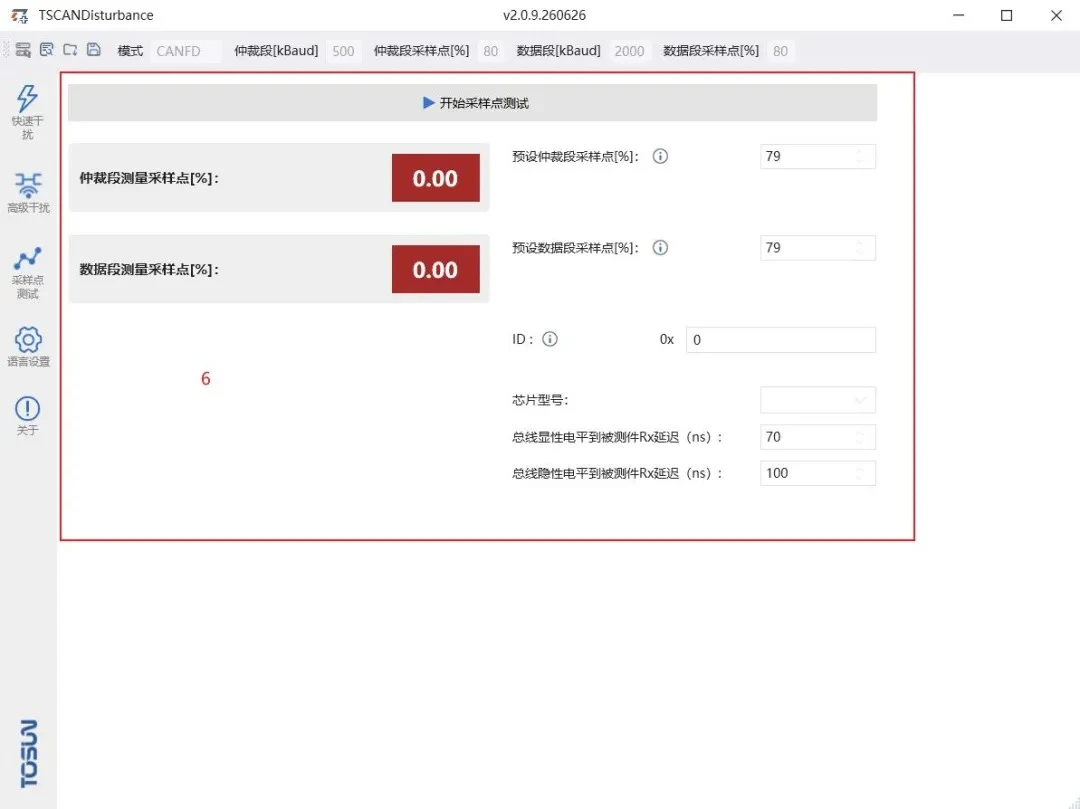
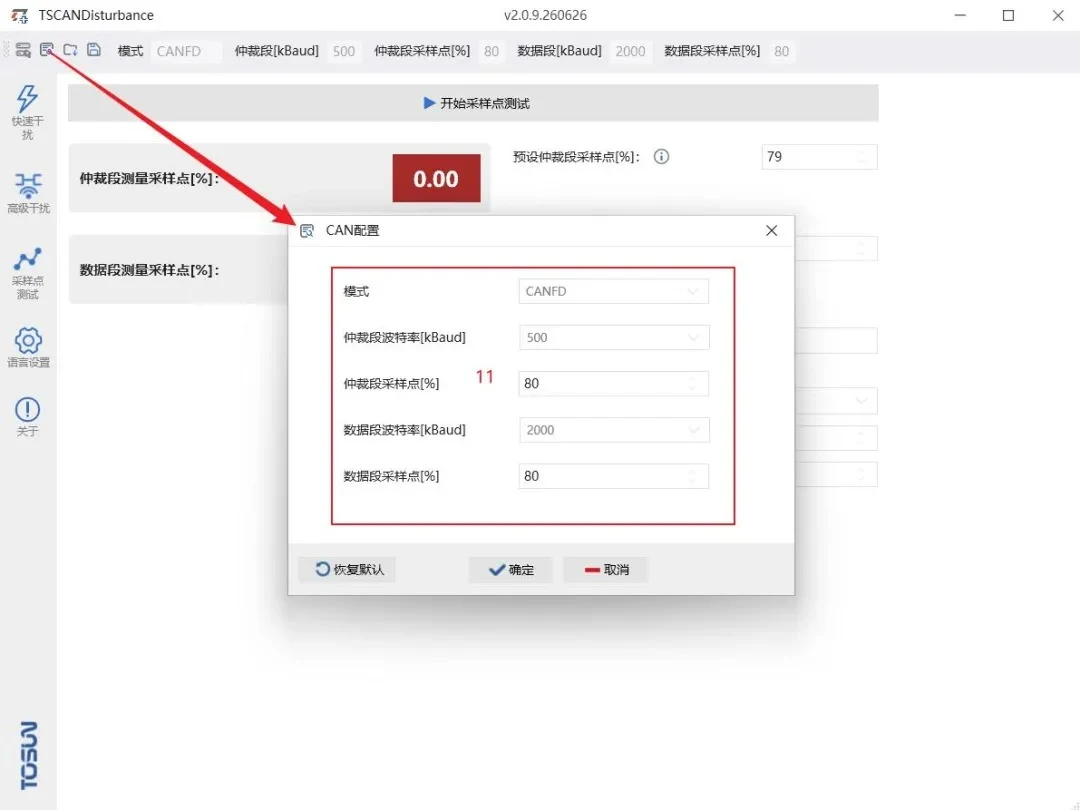
6. Автоматизированное тестирование точки выборки (Sample Point Test)
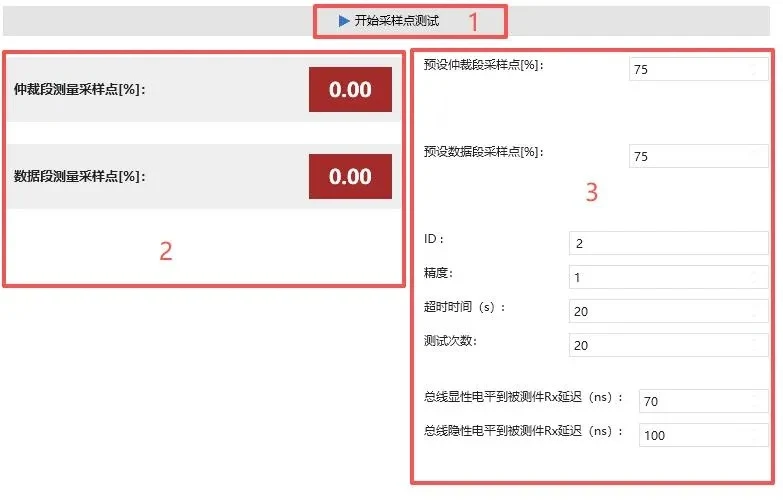
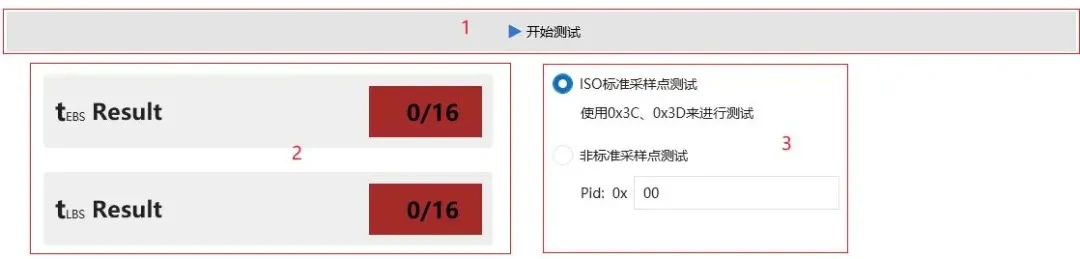
Точка выборки (Sample Point) — момент времени внутри битового интервала (в процентах от общей длительности бита, обычно 75%–80%), в который трансивер и контроллер фиксируют логическое состояние шины. Прибор TH7011/TH7012 выполняет автоматическое сканирование точки выборки:
- Формируется тестовый кадр, в котором на границе исследуемого бита создаётся контролируемый сдвиг фронта с шагом 5 нс.
- По реакции тестируемого узла (принятие кадра с подтверждением ACK либо генерация кадра ошибки Error Frame) TSMaster автоматически определяет точную границу срабатывания компаратора как для фазы арбитража, так и для скоростной фазы данных CAN FD.
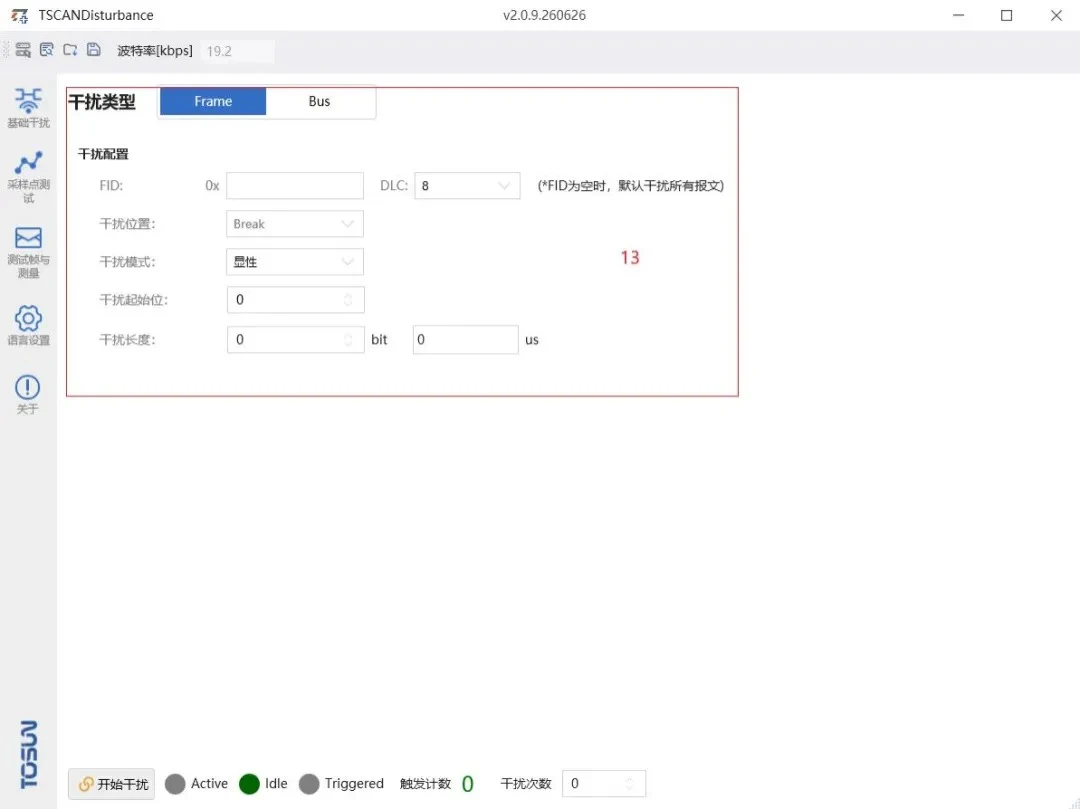
7. Генерация помех и тестирование устойчивости шины LIN
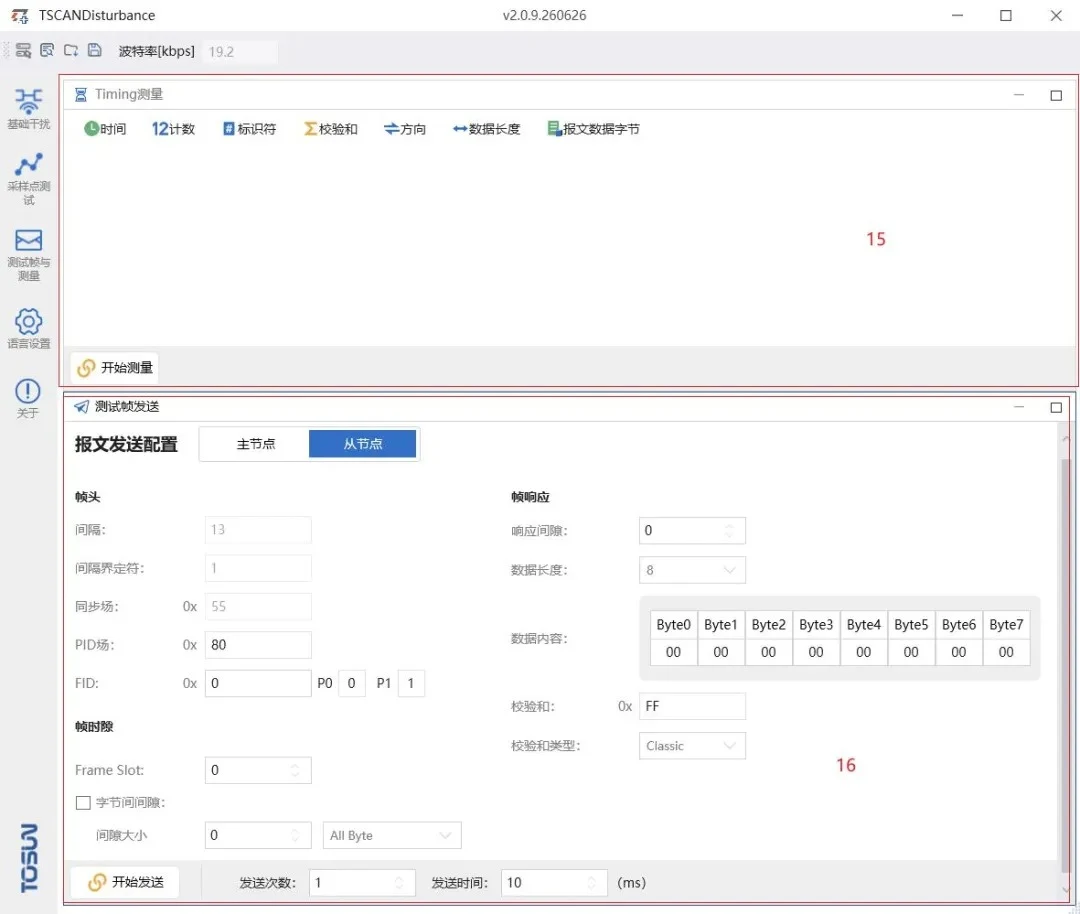
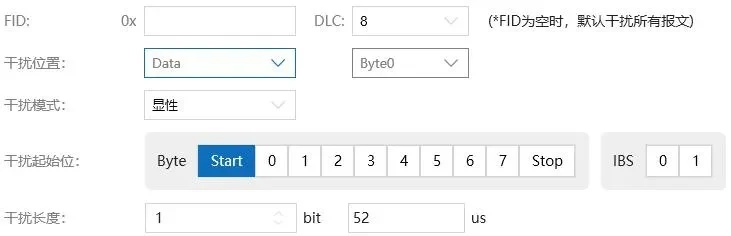
Помимо CAN/CAN FD, приборы TH7011/TH7012 поддерживают полноценное внесение искажений в однопроводную шину LIN (ISO 17987 / LIN 2.x):
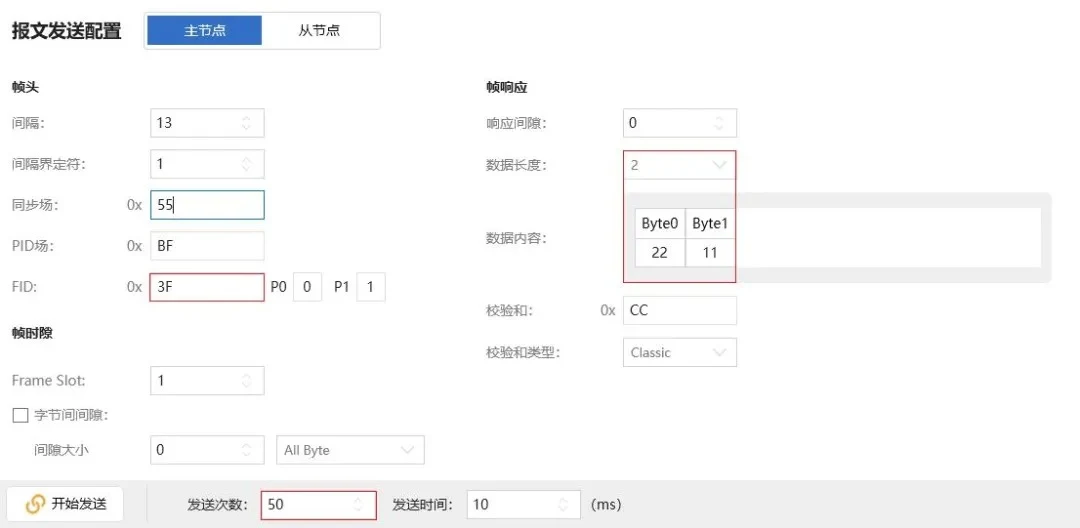
- Искажение поля синхронизирующего разрыва Break Field и байта синхронизации Sync Byte (0x55) для проверки автоподстройки скорости ведомого узла (Slave);
- Модификация защищённого идентификатора PID (Protected ID) и нарушение чётности битов P0/P1;
- Искажение отдельных бит в байтах данных Data 0..7, стоповых битах (Stop Bit), межбайтовом интервале (Inter-byte Space) и контрольной сумме Checksum (Classic / Enhanced).