 RAPTOR
Многофункциональный контроллер Raptor для электротранспорта и высококлассной мехатроники: современные интерфейсы связи, функциональная безопасность, встроенные датчики и RTC, разработка в MATLAB/Simulink.
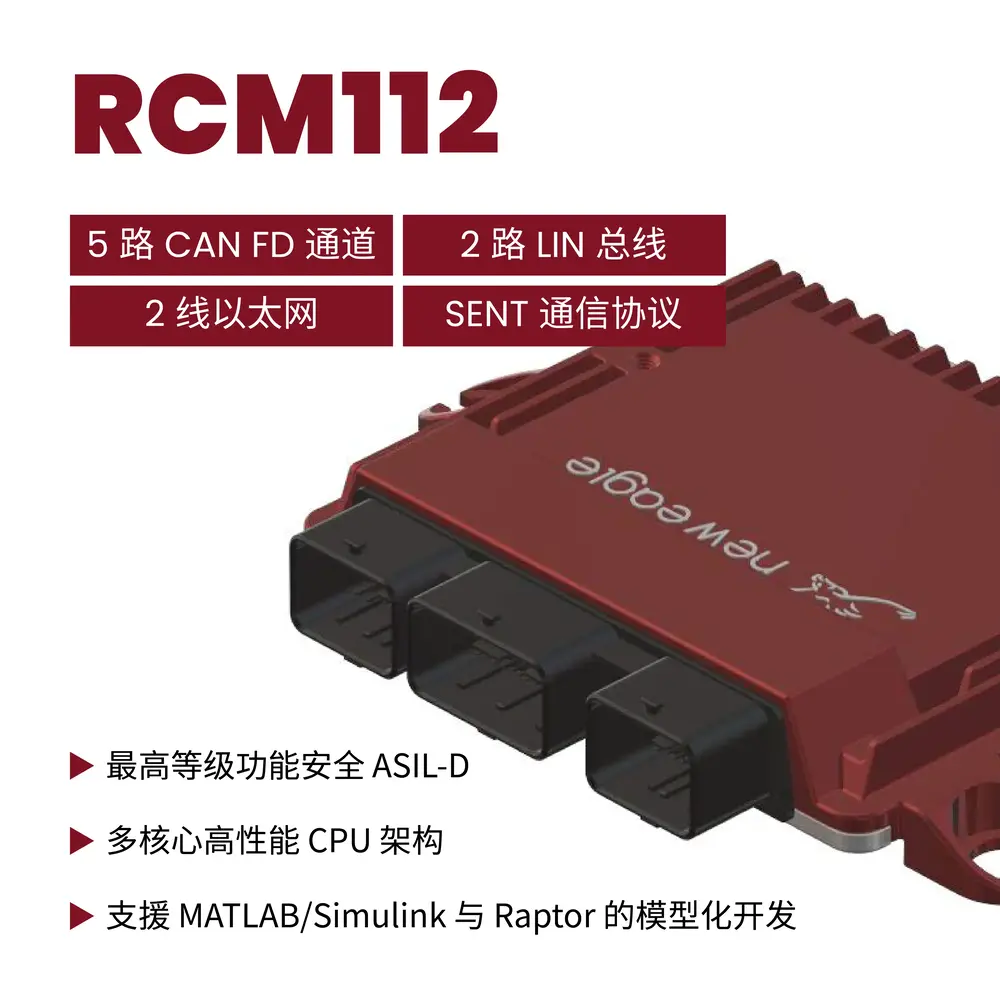
RCM112 — высокопроизводительный универсальный модуль управления Raptor для мониторинга электромобилей 12/24 В, drive-by-wire и мехатроники. 5 шин CAN FD с Wake-on-CAN, 2 шины LIN (LIN2: master/slave и Wake-on-LIN), двухпроводный Automotive Ethernet и интерфейсы SENT.
Богатые I/O: 30 аналоговых входов (включая 4–20 мА), 12 цифровых/частотных входов (уровни 12/24 В), 16 высокосторонних и 16 низкосторонних PWM-драйверов, 2 H-моста, 4 источника питания датчиков 5 В, встроенные 6-осевой IMU и RTC.
Многоядерный процессор ST SPC58NN84C3 200 МГц, ASIL-D, безопасная микросхема управления питанием. Открытый модельно-ориентированный процесс разработки на MATLAB/Simulink и Raptor-Dev упрощает разработку алгоритмов и валидацию.
Защита IP69K, работа от -40 до +85 °C, прочный корпус из алюминиевого сплава, вес ок. 0,72 кг — долговременная стабильная работа в тяжёлых условиях и на транспорте.
CAN: RCM112 имеет 5 шин CAN FD; все поддерживают стандартные и расширенные ID. CAN1 используется для восстановления модуля.
LIN: RCM112 имеет 2 шины LIN (2.0/2.1/2.2/2.2A); в Raptor LIN2 настраивается master/slave. По стандарту LIN — 12-вольтовая шина, но в RCM112 работает и в системах 24 В.
Ethernet: RCM112 использует автомобильный PHY-трансивер 100BASE-T1 (двухпроводной).
Вход логического питания (BATT) RCM112 должен быть постоянно подключён к АКБ 8–32 В и земле; он питает микропроцессор при пробуждении и требует отдельного предохранителя. Выход MPRD управляет главным реле питания и защищает нагрузку при переполюсовке. Выходы питания датчиков 5 В имеют защиту от перенапряжения, КЗ и перегрева. PMIC поддерживает пробуждение по CAN, LIN, Ethernet и входу пробуждения — гибкая реакция на состояние системы, низкое потребление во сне и быстрое пробуждение.